编码器型号看起来差不多,分辨率、输出接口和轴径一变,接上控制器可能读不到数,或者上电后位置不对、必须重新回零。采购只发一张外形照片和“每转多少脉冲”,供应商无法确认断电后的行为是否符合系统设计,装到设备上才发现要改程序。
编码器询价要写:绝对式还是增量式、分辨率(每转脉冲数或位数)、输出信号形式与接口、供电电压、轴型与安装方式(实心轴/空心轴/法兰)、防护等级与工作温度。先确定绝对/增量,再谈其它参数。

绝对式和增量式是两条路线
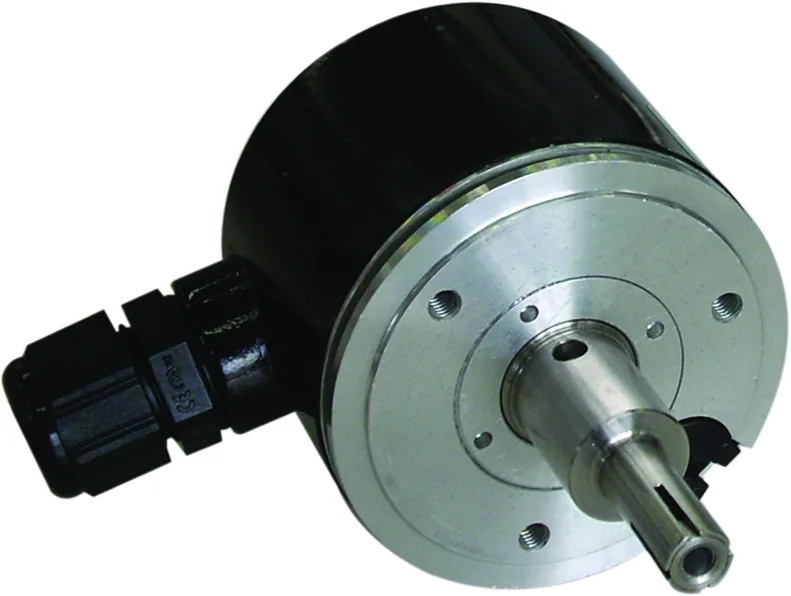
旋转编码器(也称轴编码器)把轴的角位置或角运动转换成模拟或数字输出信号,主要分绝对式和增量式两类。绝对式输出当前轴位置,相当于角度传感器;增量式输出的是轴的运动信息,通常需要在外部处理成位置、速度和距离(Wikipedia:Rotary encoder)。
| 类型 | 断电行为 | 适用场景 |
|---|---|---|
| 绝对式(单圈) | 断电后仍保留一圈内位置,上电即可读 | 需要上电即知角度、避免回零 |
| 绝对式(多圈) | 附加码轮记录整圈数 | 需记录多圈行程的机构 |
| 增量式 | 只报告变化,需回零初始化 | 测速、定长、需要相对位移 |
绝对式在断电后仍保留位置信息,上电立即给出位置;编码器值与机械实际位置的对应关系在装配时设定,系统不需要回零来保持精度。增量式会立即报告位置变化,但不记录也不跟踪绝对位置,因此受控的机械系统可能需要回零(同上)。这一步差异会直接影响控制程序,必须在选型阶段确定。
分辨率怎么表述
增量式常用每转脉冲数(或每转计数 CPR)描述分辨率。以磁性编码器为例,精度可以从几度到优于 1 度,分辨率从 1 度到 0.09 度(约 4000 CPR)都有,设计不良的内部插值会引起输出抖动,可通过内部采样平均改善(同上)。询价时写清需要多少分辨率,并说明用途(测速还是定位),供应商才能判断是否需要插值以及抖动是否可接受。
输出接口和供电要一起确认
编码器输出有模拟也有数字,绝对式和增量式的信号形式不同;选型资料里要写明用什么信号形式与协议,以及控制器侧的接收方式。这类接口种类多且各家命名不完全统一,建议把控制器型号和输入端子说明一并提供,由供应商确认匹配,而不是只写“要能接到 PLC”。供电电压也必须在数据表中核对,接错电压是常见损坏原因。
安装方式与轴型
实心轴、空心轴(穿轴式)、带法兰或弹性联轴器连接,安装方式不同,对同心度和轴向窜动的要求也不同。内置式编码器还用于永磁无刷电机的换向,这类应用把编码器作为反馈器件,通常按转子磁极做低分辨率绝对位置(约每转 6 或 12 个脉冲)(同上)。如果是替换维修件,最好提供原编码器的型号铭牌和轴端照片。
资料清单
- 类型:绝对式(单圈/多圈)还是增量式。
- 分辨率:每转脉冲数或位数,以及精度要求。
- 接口:输出信号形式与协议、供电电压、连接器或电缆定义。
- 机械:轴径与轴型、法兰与安装孔位、允许的转速与同心度要求。
- 环境:防护等级、工作温度、振动与油污情况。
具体分辨率、接口协议、防护等级与响应频率以供应商数据表为准。把信号与供电写入成套控制资料的做法,可参考成套控制柜出口的 I/O 表与接线图;需要把选型表做成客户可填写的页面,可以参考独立站内容与 SEO的做法。
参考来源
- Wikipedia,Rotary encoder(绝对式与增量式定义、断电后位置保持差异、每转计数与精度范围、插值抖动、内置编码器用于无刷电机换向)。