工业机器人的询价很容易被简化成"六轴机器人,负载 10 公斤,报个价"。但同样负载 10 公斤的机器人,臂展从 1 米到 2 米价格差一大截,法兰和安装方式不同还要换底座。真正决定能不能用的,是机器人要覆盖的工作空间,以及末端要装什么工具。
工业机器人出口,把"负载与工作包络、轴数与结构形式、重复定位要求、末端工具与集成方式"写清,选型才有依据。负载是必要条件,不是充分条件。

先分清机器人本体类型
关节型(articulated)是最常见的工业机器人,外形像人的手臂,多个自由度的关节让它有较宽的运动范围;SCARA 有两条平行的回转关节,在水平面内运动,适合需要精确横向移动的装配作业;直角坐标(也叫龙门、x-y-z)用三个直动关节加三个回转关节定位和定向;并联结构(如 Delta)用多条短的闭环支链提高刚度,适合快速取放(Wikipedia:Industrial robot)。出口资料里先写明本体类型,是因为不同结构的负载、速度和精度特性差异很大,报价也不在同一个基准上。
关于轴数,有个简单判断:在平面内定位需要两个轴,在空间内定位需要三个轴,而要完全控制手腕的姿态还需要另外三个轴(偏航、俯仰、翻滚),总共六个自由度;有些设计(例如 SCARA)会用运动可能性的限制来换取成本、速度和精度(同上)。这说明"六个轴"并非越多越好,而是要看工艺是否需要完整的姿态控制。
选型要看工作包络,不只是负载
工业机器人的定义参数包括轴数、自由度、工作包络(机器人能到达的空间区域)、运动学结构、负载能力、速度、加速度、运动控制方式和驱动方式等(同上)。其中"工作包络"是出口询价里最常被漏掉的一项:机器人本体的可达范围决定了夹具能不能够到取料点和放料点,臂展不够时,加长臂或加外部轴都会改变整套方案的价格。把取放两点的空间距离、工件重量和姿态要求一起给出,供应商才能判断需要哪一档臂展。
| 资料项 | 含义与写法 | 常见遗漏 |
|---|---|---|
| 负载 | 末端工具+工件的总重量,留安全余量 | 只算工件重量,漏掉夹具 |
| 工作包络 | 取料点与放料点的空间距离与高度 | 只写"够用就行" |
| 结构形式 | 关节 / SCARA / 直角坐标 / 并联 | 不说明工艺需求 |
| 精度 | 重复定位要求、是否需要连续轨迹 | 把定位精度当重复精度 |
| 末端工具 | 夹爪、焊枪、吸盘或磁吸,重量与接口 | 不写工具重量与信号 |
| 集成 | 与 PLC、视觉、输送线的通讯 | 不提节拍与联动 |
末端工具和单元集成
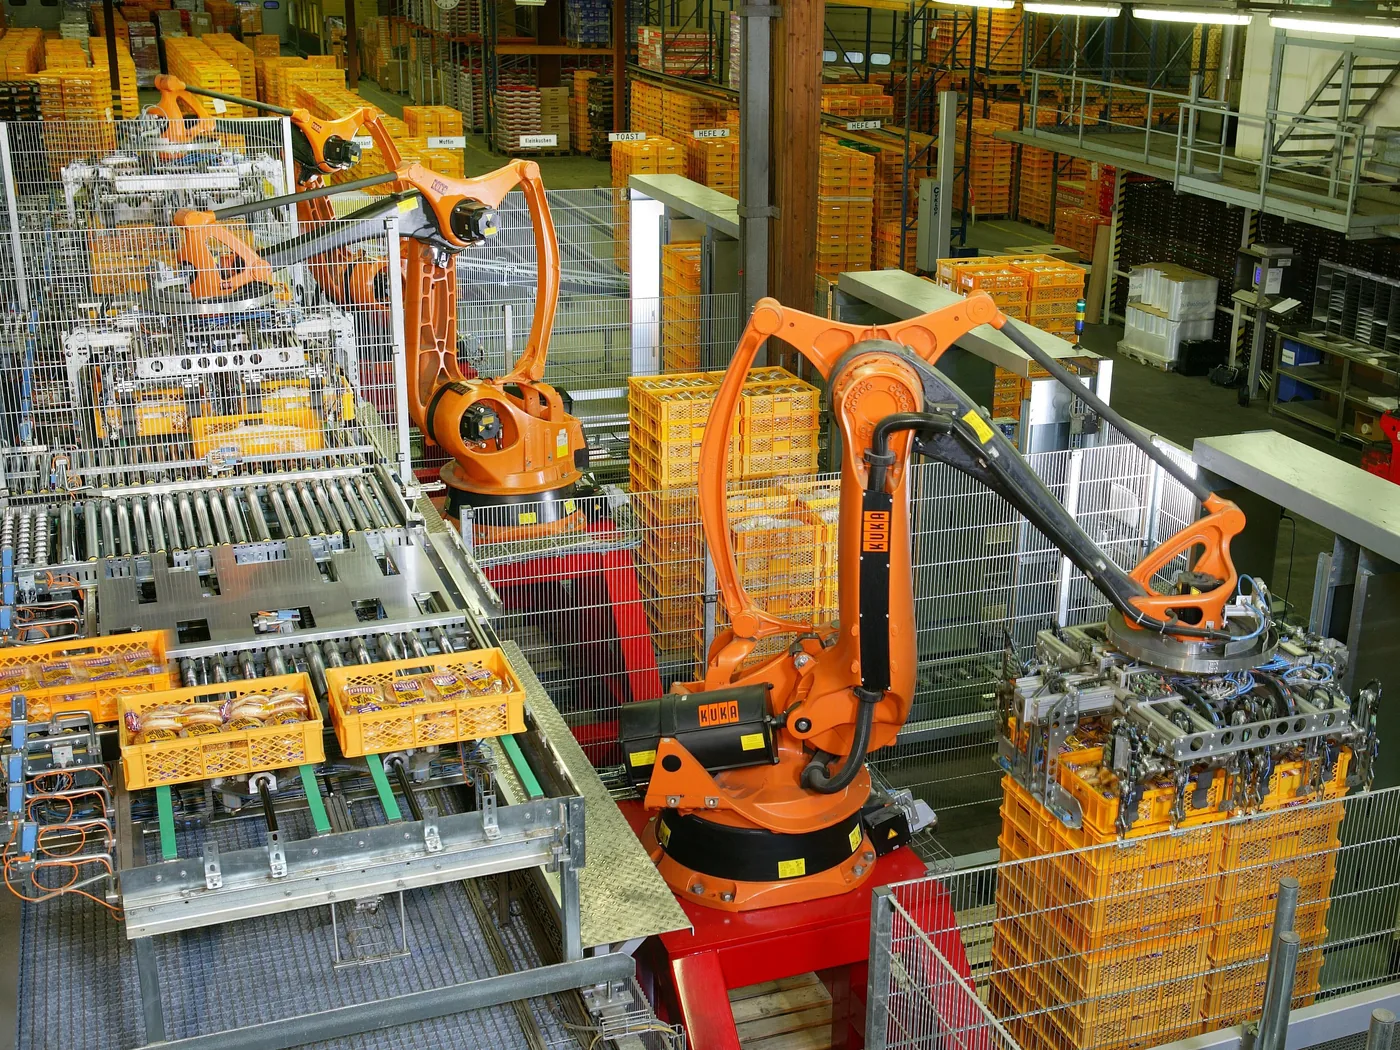
机器人最关键的周边是末端执行器(EOAT),常见的有焊接设备、喷枪、打磨去毛刺装置和夹爪,也有用真空或磁力吸取工件的;末端工具通常为特定产品定制,还可能带传感器来辅助定位(同上)。机器人加上一组设备构成工作单元(workcell),单元里的上下料、模具、输送等设备由同一台计算机或 PLC 集成控制,机器人如何与这些设备协同,需要在方案阶段就确定(同上)。这也是为什么出口资料里要写明"由谁做集成"——只买本体和买一套能开动的单元,是两种交付范围。
节拍、精度与安全边界
简单取放的工艺只需要机器人重复回到若干个示教点,而焊接、喷涂等工艺要求运动路径被连续控制,并保持姿态和速度(同上)。这两种要求对控制系统的配置不同。另外,多轴机器人在某些姿态下会出现奇异点——两个或更多轴的轴线共线,导致运动和速度不可预测,典型的是手腕"翻转",可能对本体和工具造成不利影响(同上)。所以安全围栏、限位和示教流程要随设备一并确认,控制柜与通讯的写法可参照成套控制柜出口的 I/O 表与接线图资料;如果单元里还用到位置反馈,编码器一侧的资料可参考旋转编码器出口的接口与安装方式。
工业机器人询价清单
- 工艺:取放、码垛、装配、焊接还是喷涂,节拍要求。
- 负载:工件重量、末端工具重量、需要的安全余量。
- 空间:取放点位置、可达距离、安装方式(地面/吊装/壁挂)。
- 结构与精度:结构形式、轴数、重复定位要求。
- 末端工具与集成:夹具类型、气电信号、与 PLC 或视觉的通讯。
- 安全与文件:安全围栏与联锁、示教与维护手册、适用地区认证。
具体负载、包络和重复定位数值以供应商产品样本、负载曲线和现场布局为准。
参考来源
- Wikipedia,Industrial robot(关节型/SCARA/直角坐标/并联结构区别、平面与空间定位所需轴数、定义参数含工作包络与负载、末端执行器与工作单元集成、连续轨迹与离线示教的差异、奇异点与手腕翻转风险)。